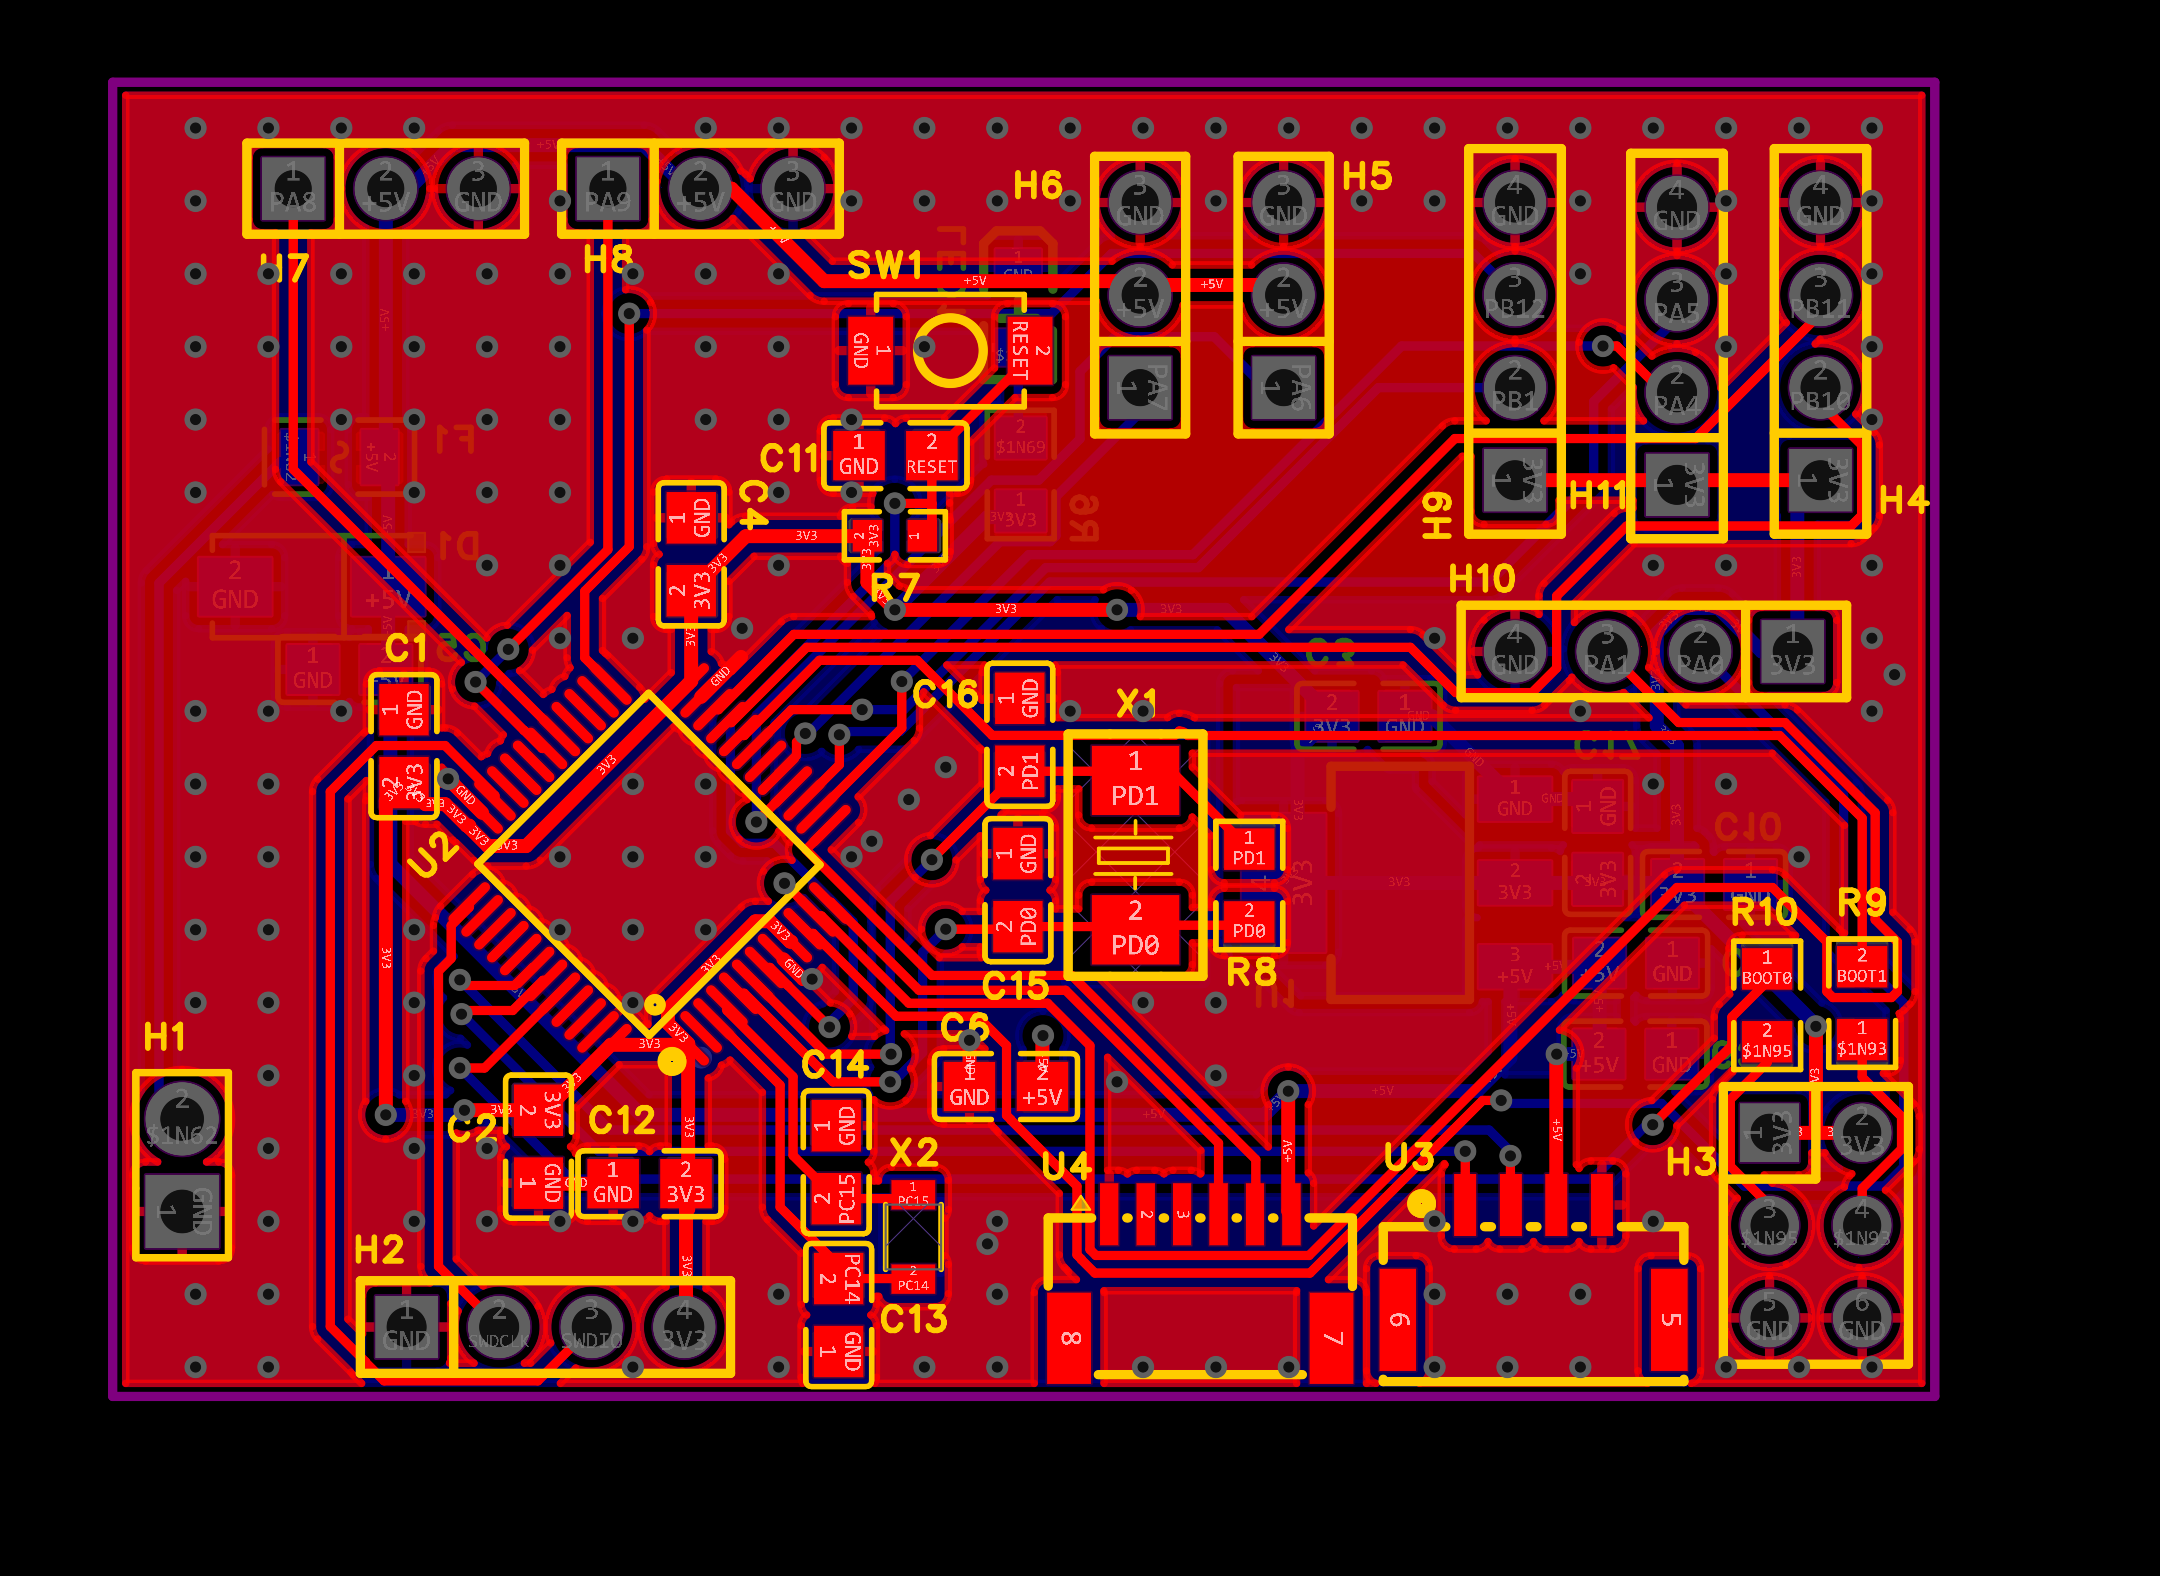
 画板子,搭硬件
从基础传感器,
到把空间和距离量准。
做过温湿度、人体红外和 MPU6050 姿态。最直观的体会就是:现实里的传感器全是噪声和抖动,如果前面测不准,后面算得再漂亮也没用。未来想在实验室系统学习工业测量,理解怎样用相机和测距传感器看清真实空间里的尺寸、距离与误差。
做过一些,
还想再多试一些。
把过程和结果放在一起,比堆一排技术名词更有用。
让传感器的数据,
在屏幕里转起来。
STM32 采集 MPU6050 的加速度与角速度,通过串口传回电脑,实时驱动三维模型。仰头与翻滚靠重力拉着很稳;但水平转圈因为 6 轴芯片没有磁力计,时间久了会有积分漂移,在上位机里专门加了手动一键归零。项目里对比了互补滤波和卡尔曼滤波在手抖和震动下的表现。
从原理图,
到自己的板子。
自己设计 2 层和 4 层板。把元器件选型、封装匹配与布局布线连起来,再通过打样贴片和实测排错,真正理解硬件底层的电源、总线与信号完整性。
两个项目,
具体的小改进。
在 AI 辅助下阅读代码、定位问题和准备提交。下面的链接直接指向已合并的 PR。
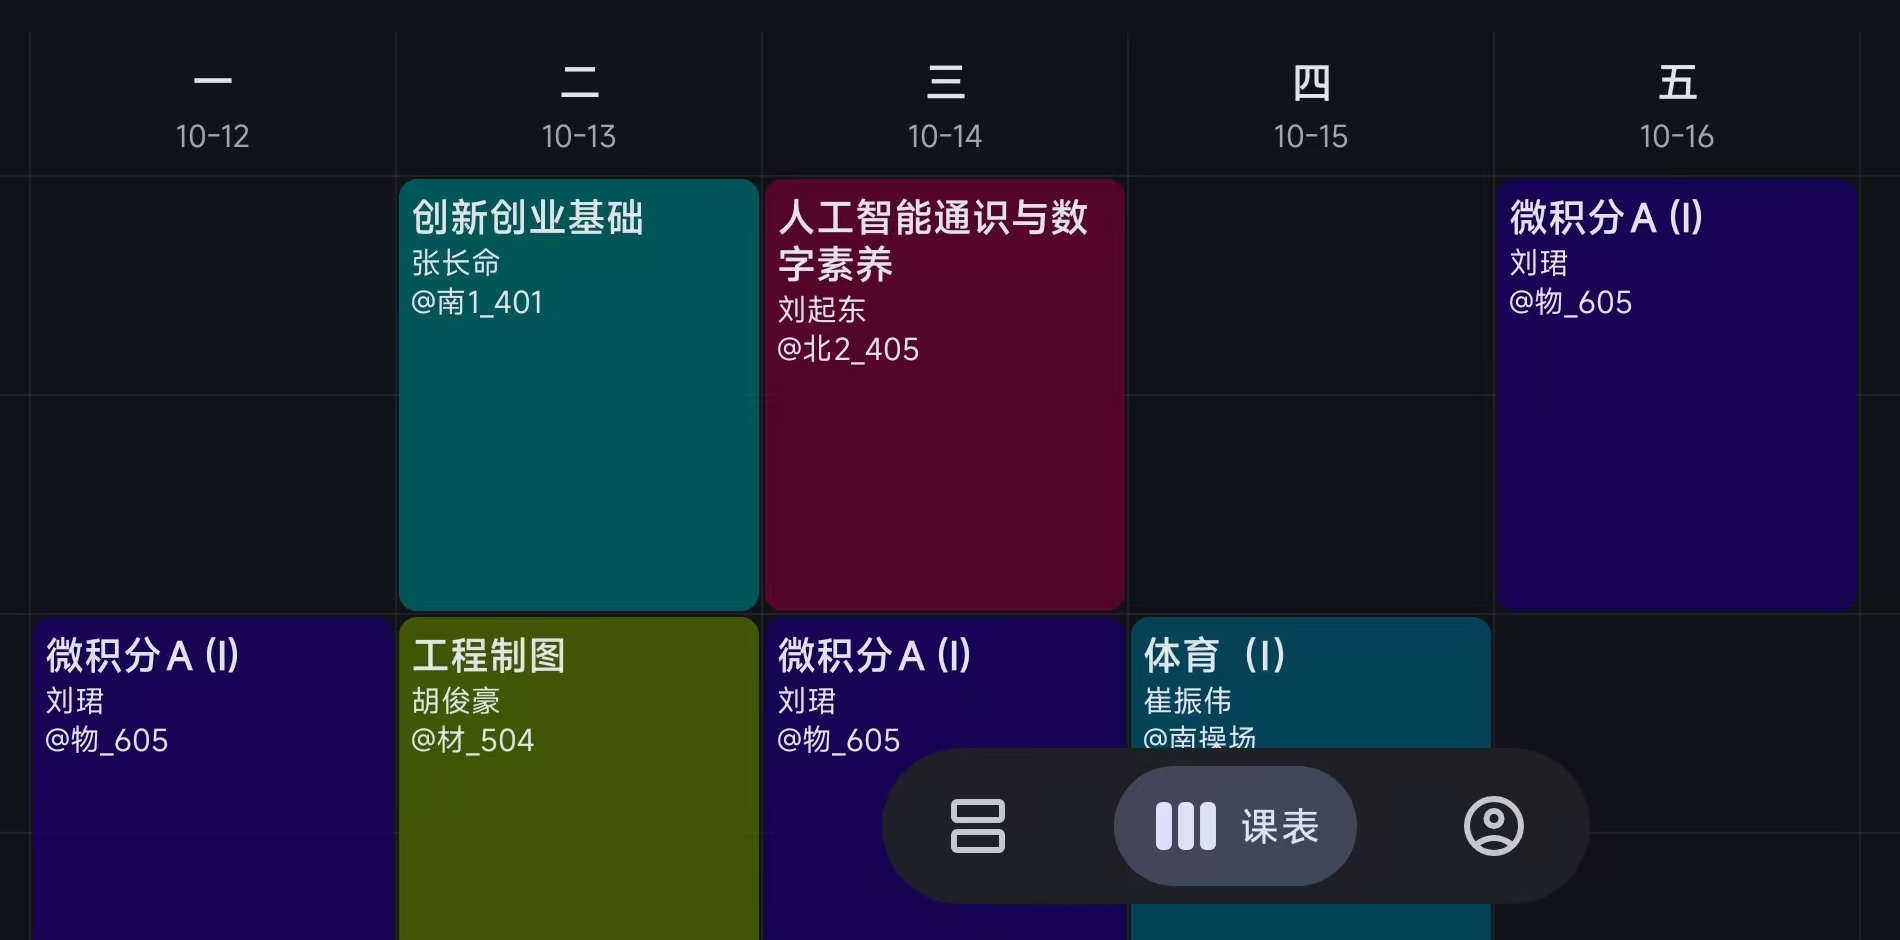
拾光课程表
为郑州大学增加课表适配,让课程名称、时间和地点可以被读取。后续修正了下午课程的时间偏移。
郑州大学适配#552 ↗后续修复:下午课程时间 #770 ↗水杉输入法
为候选窗加入鼠标滚轮翻页;另一次提交修复了 MSVC 在中文编码环境下构建测试目标的问题。
候选窗滚轮翻页#351 ↗另一次贡献:UTF-8 编译修复 #331 ↗
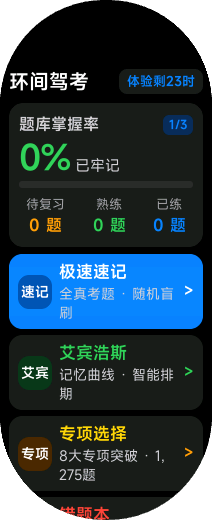
小屏幕,
也能装下新点子。
和 AI 协作开发小米手环快应用,累计突破 3.6 万次真实下载。写过题库速记与微记账,也自写 Python 脚本跑通了无人值守的自动化交付流程。
整理了驾考题库做离线速记,加入间隔记忆算法;另一款做手腕快速记账与月度预算,功能简单但很实用。
写了一个小脚本自动处理分发与激活码发放,跑通了无人值守的自动化交付链路。比起代码本身,更开心的是看它在真实世界里被人用起来。
接下来学什么,
从已有实验里找。
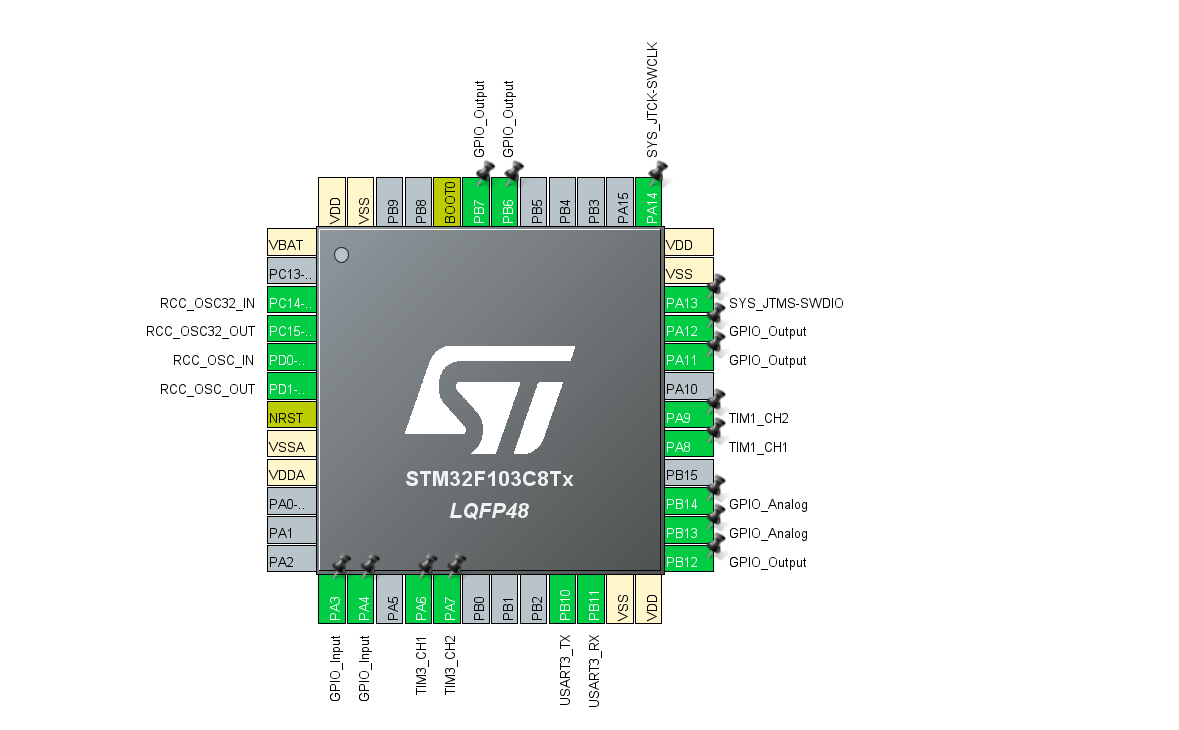
STM32 / HAL / CubeMX
从标准库迁移到 HAL,练习外设配置和工程组织。让熟悉的功能在新的工作方式里跑起来。
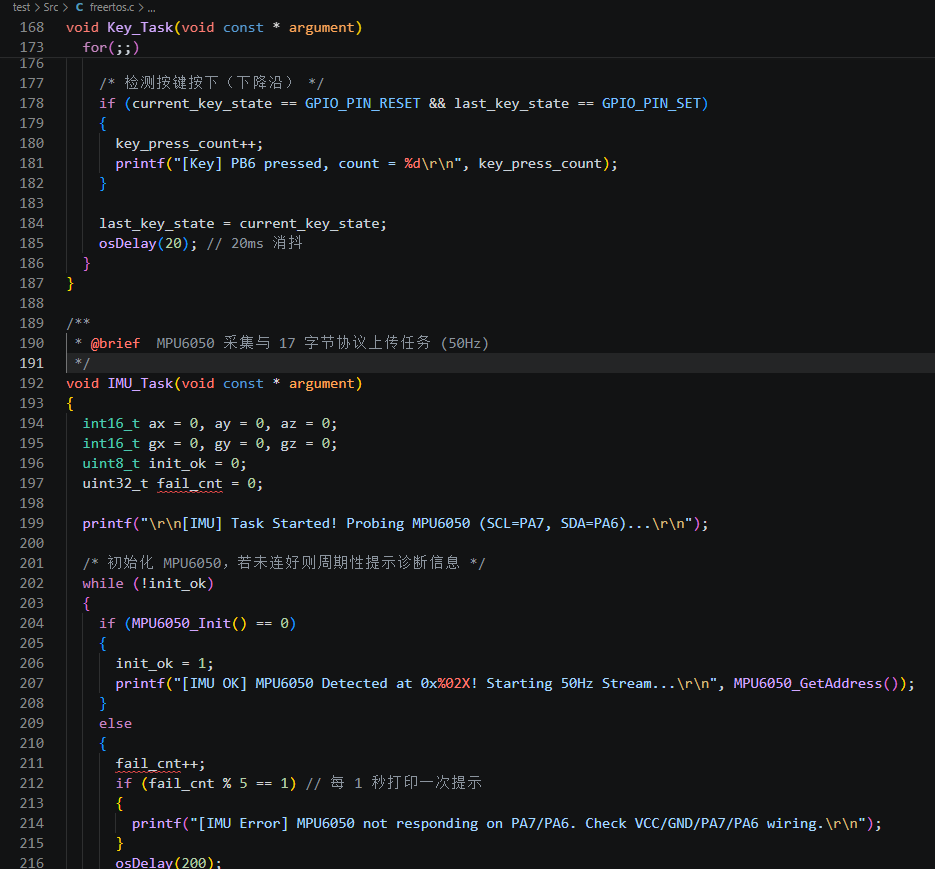
FreeRTOS
从任务调度、队列和信号量入手,尝试拆分采集、滤波和串口通信。把小实验组织得更清楚。
有想法,就先试试。
遇到不懂的地方,和 AI 一起拆解、查资料、调试。能跑起来之后,再看哪里不对、哪里还能更好。